02
学术交流
张壮老师受邀参加柔性电子国际研讨会并作特邀报告
2026年10月23日,柔性电子国际研讨会在武汉举行,张壮老师受邀作特邀报告。
WELCOME / 欢迎访问
Flexible Actuation, Manipulationand Interaction Lab
Fudan University
LABORATORY PROFILE / 实验室简介
柔性机器人与智能交互实验室围绕触觉感知与反馈、柔性驱动与结构、折纸机器人三个方向开展研究,面向机器人柔顺性、高性能驱动、高保真交互与环境友好型机器人等前沿问题,开展智能结构、柔性驱动、感知交互及机器人系统研究。
01代表性成果
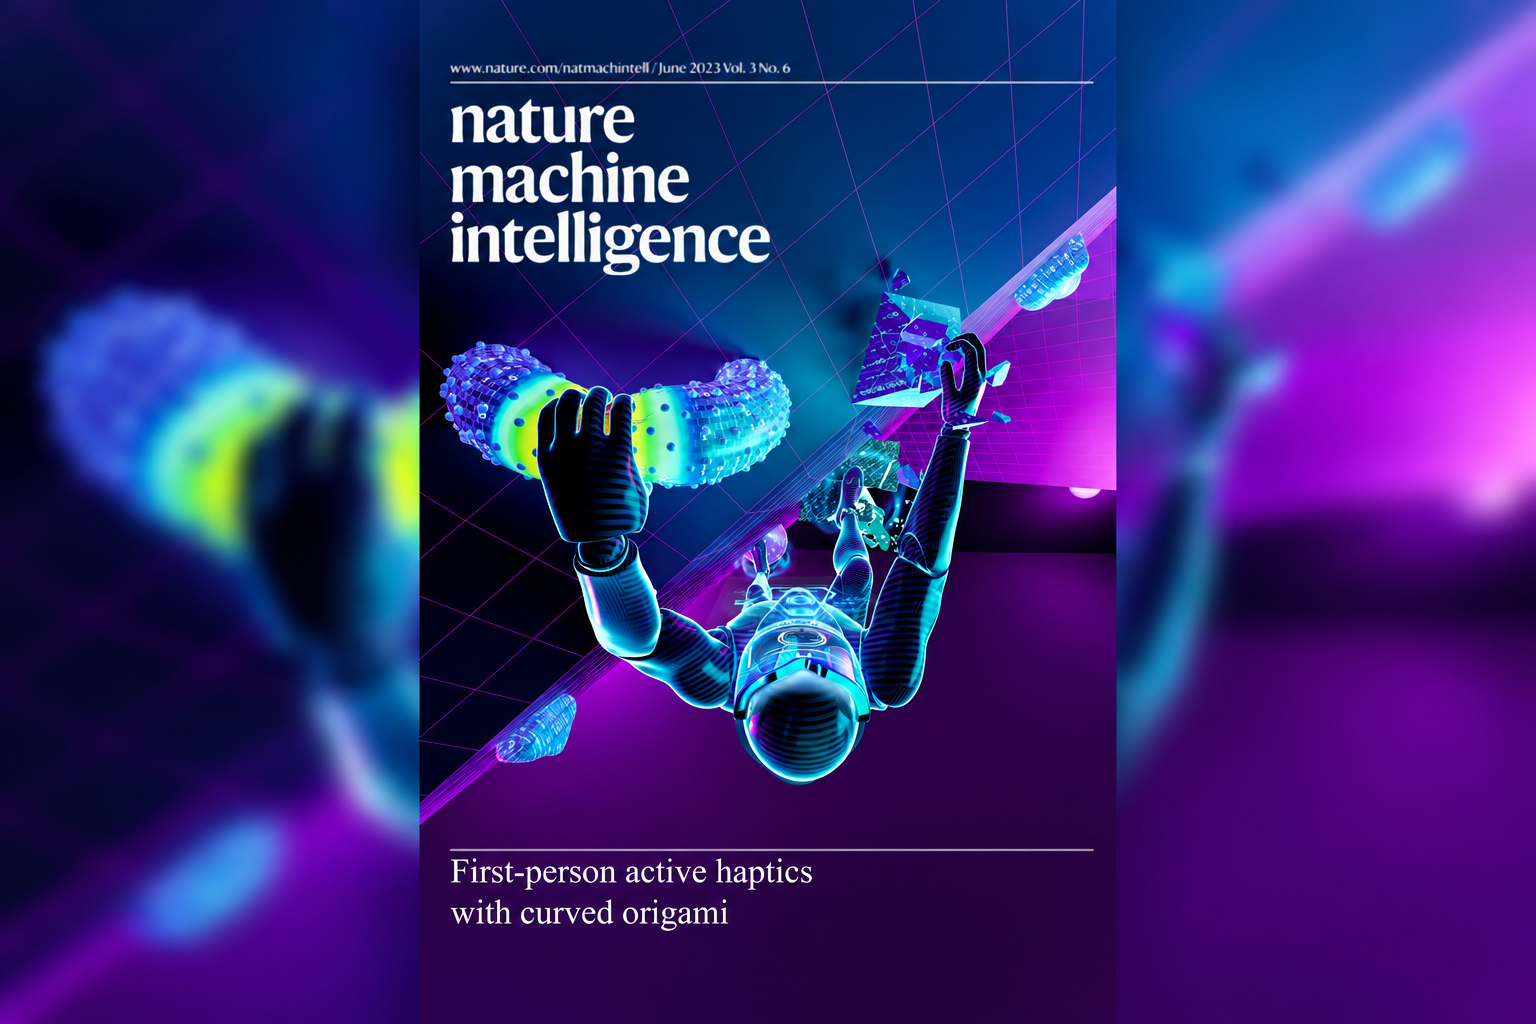
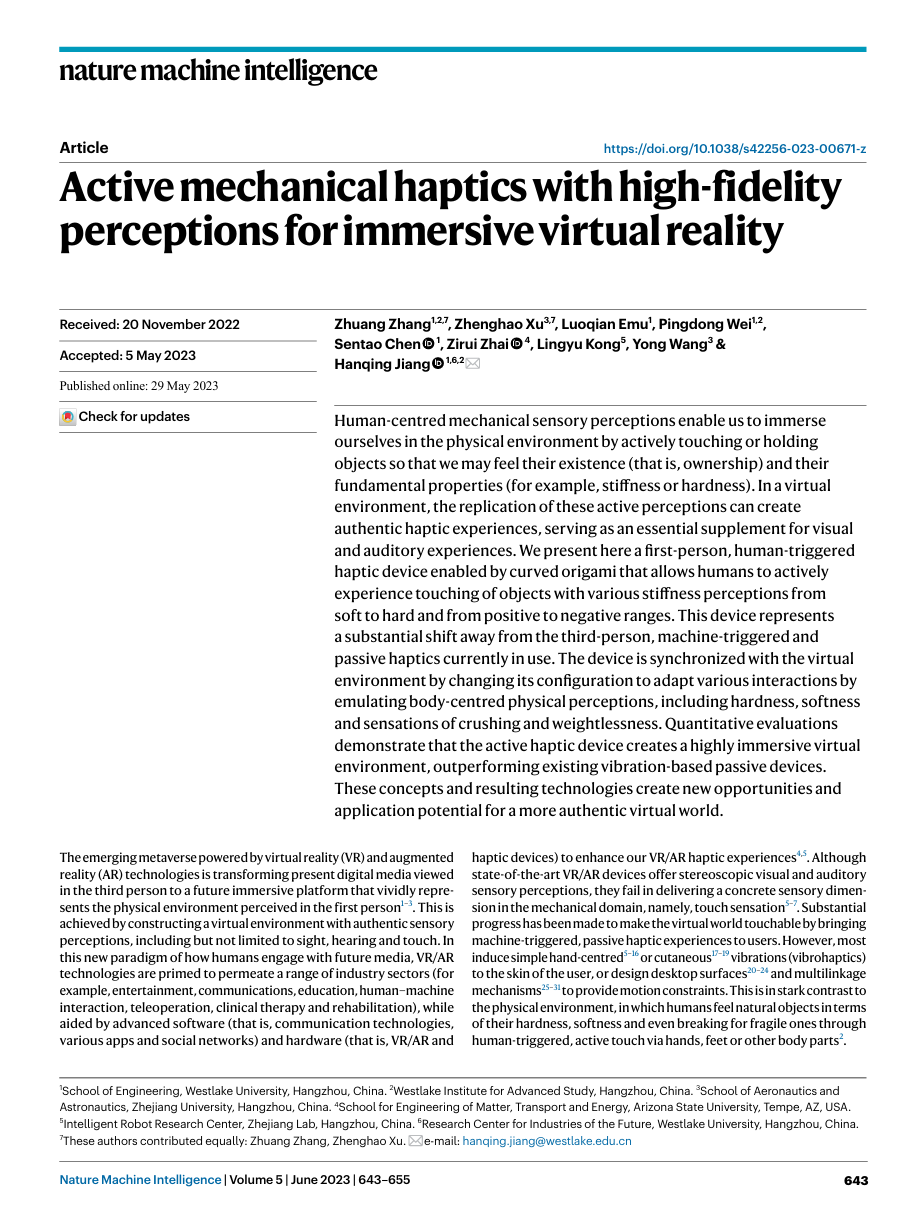
Active mechanical haptics with high-fidelity perceptions for immersive virtual reality
Nature Machine Intelligence · 2023柔性机器人与智能交互实验室长期欢迎优秀博士后及研究生加入。
2026年10月23日,柔性电子国际研讨会在武汉举行,张壮老师受邀作特邀报告。
2026年10月23日,软物质力学大会在武汉举行,张壮老师受邀参会并主持软体机器人分论坛。
 01
FamiLab / 01
围绕主动式与被动式触觉系统,探索沉浸式虚拟现实中的高保真触觉感知与全身多模态反馈。
 02
FamiLab / 02
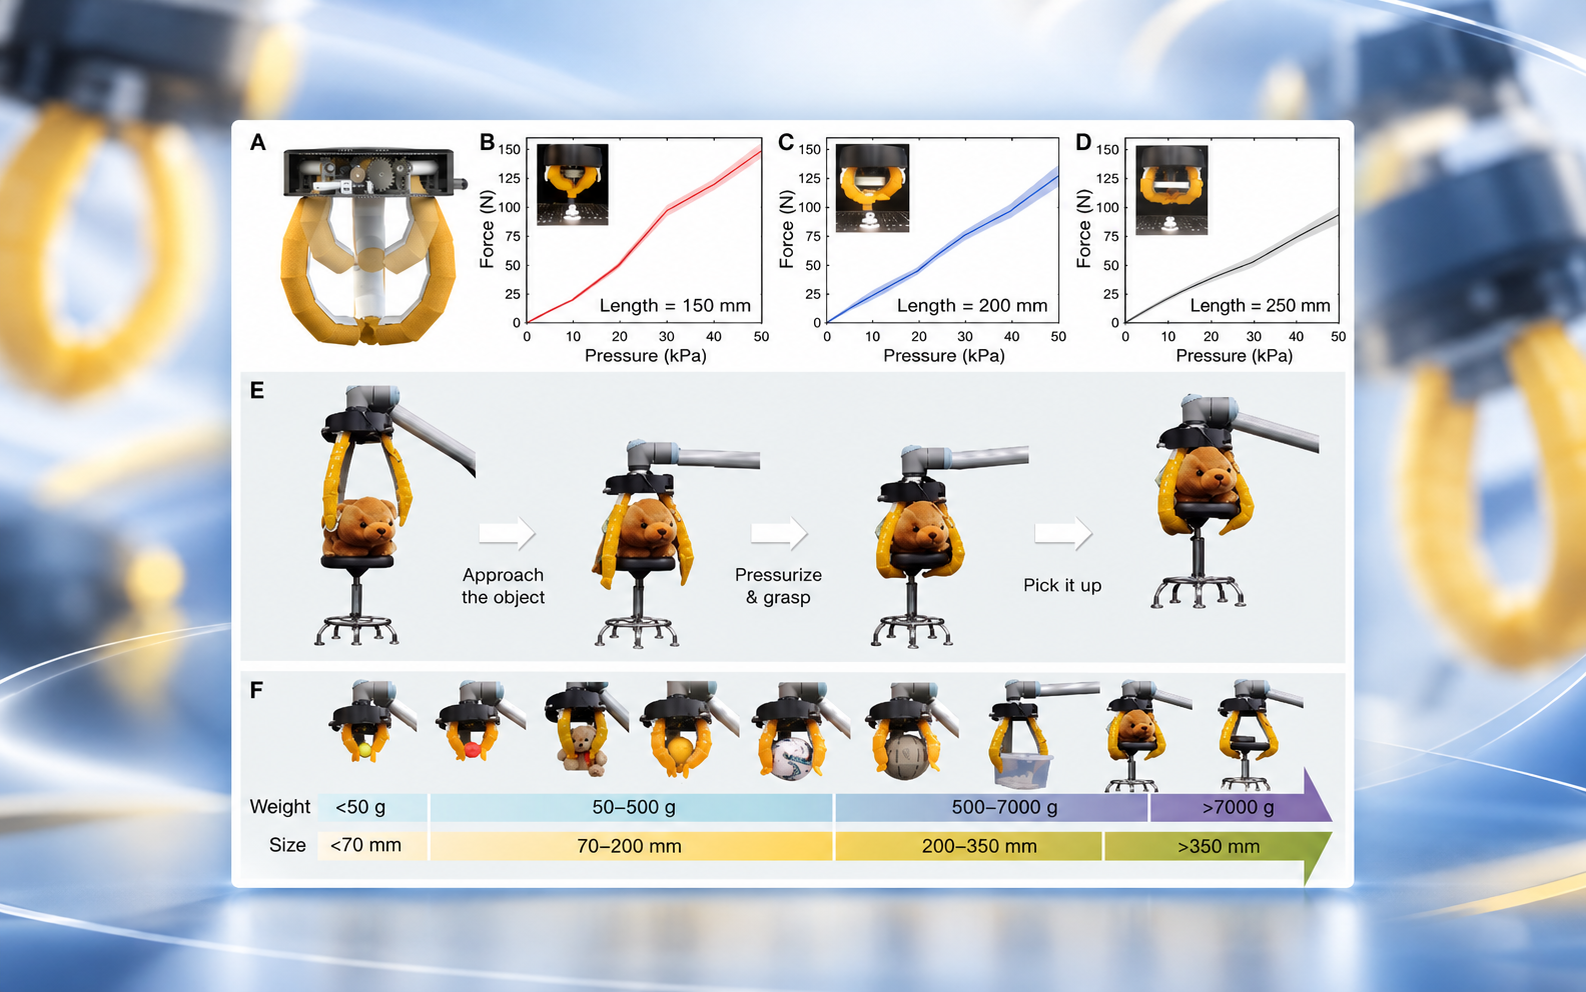
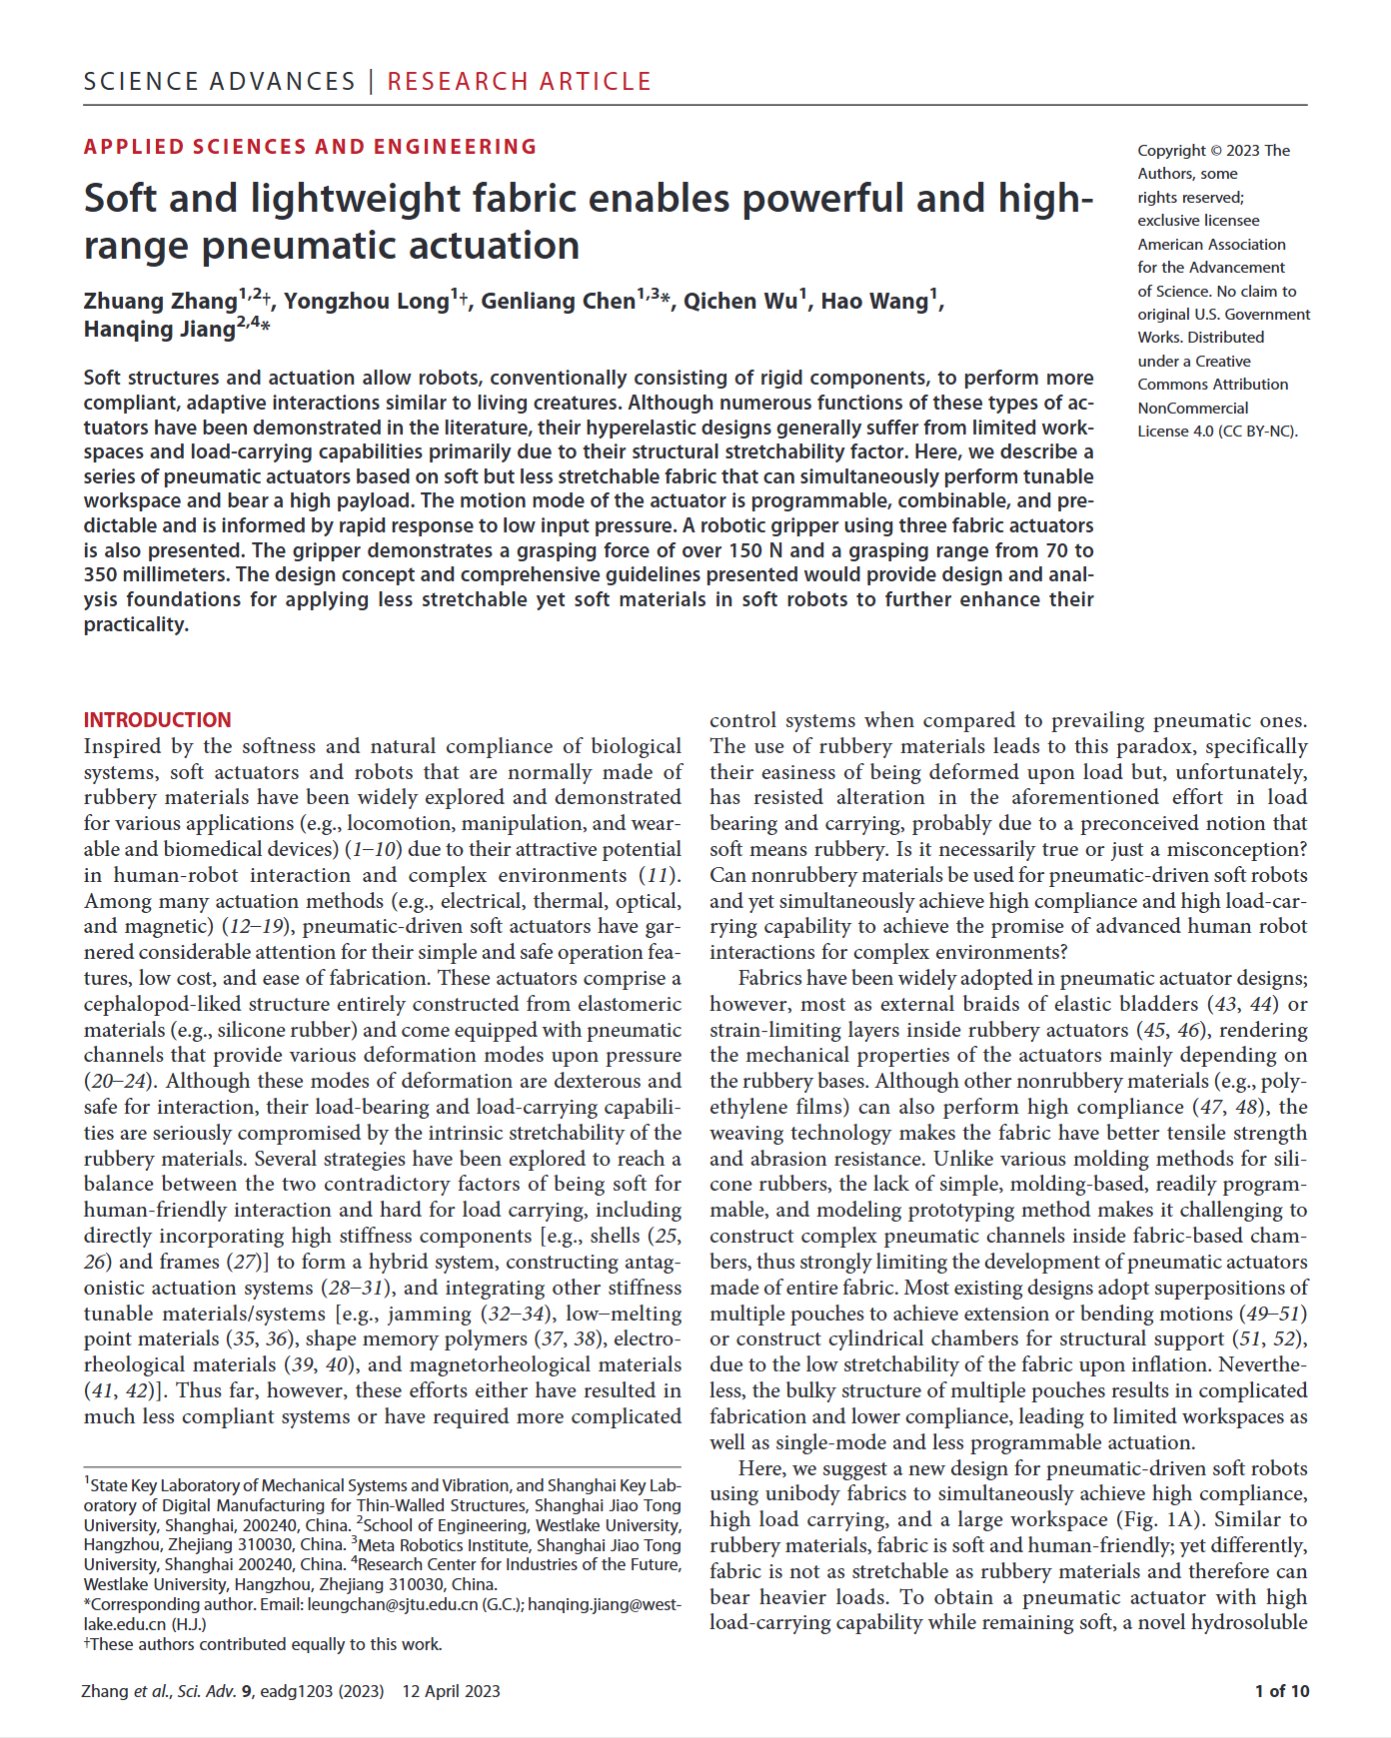
立足柔性机器人与机械超材料,研究高负载、高精度、多模态柔性驱动器与传感器以及刚柔耦合机器人系统。
 03
FamiLab / 03
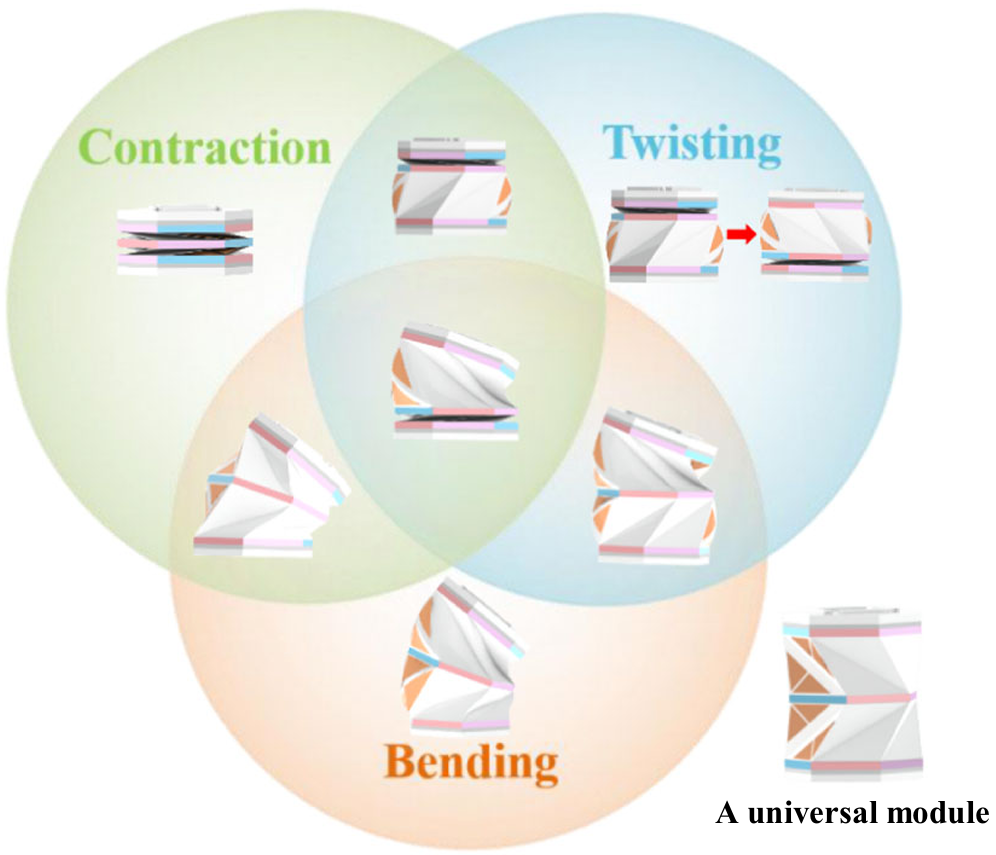
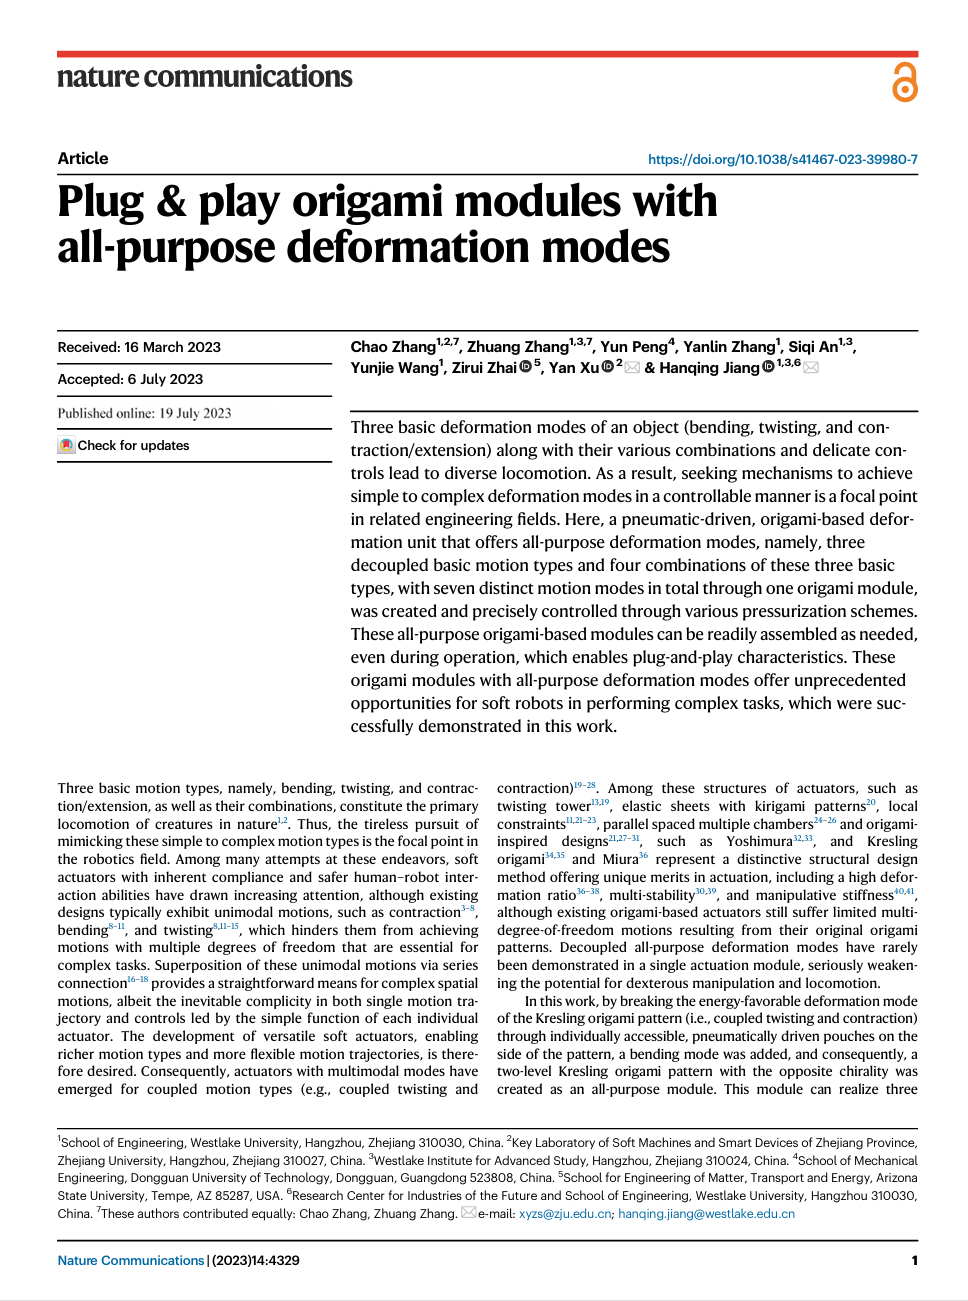
研究折纸结构与超材料在机器人中的创新应用,探索高性能可重构机器人及闭环可持续机器人系统。